
blog
AIブログ
ScrambleロボットアームハッカソンAI教育が示す、子どもの創造力を引き出す新手法
文:クリスタルメソッド編集部 監修:河合 継(代表取締役)
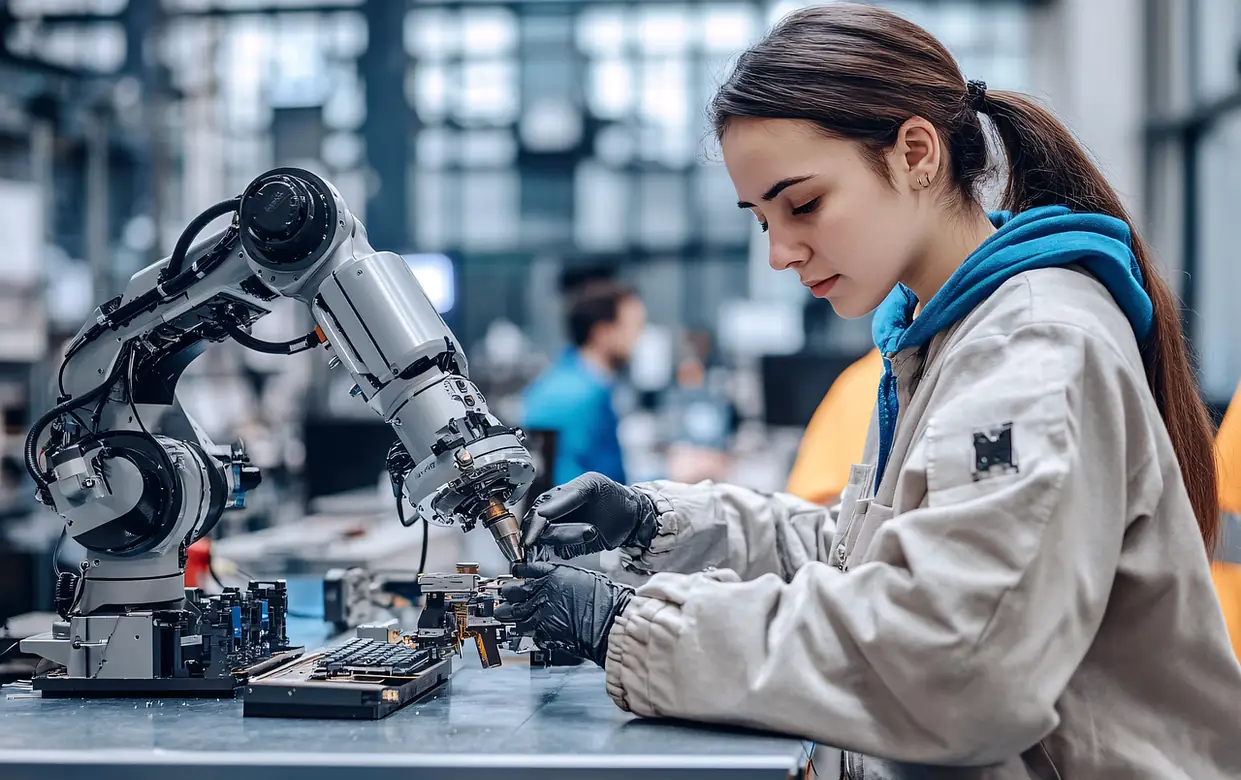
ScrambleのロボットアームハッカソンとフィジカルAI教育の最前線
2026年11月7日・8日、東京都港区のTEPIA先端技術館4階TEPIAホールで「小中学生フィジカルAIハッカソン@TEPIA先端技術館」が開催される。主催は一般社団法人次世代ロボットエンジニア支援機構(通称Scramble)。ジュニアロボットチームに所属する全国の小中学生が双腕ロボットアームと生成AI「Claude」を活用し、フィジカルAIをテーマに課題解決を探究する2日間だ(ICT教育ニュース、一般社団法人次世代ロボットエンジニア支援機構のプレスリリース)。
成果発表会は11月8日(日)12時から一般見学が可能で、子どもたちのアウトプットを直接確認できる機会でもある。Scrambleは2020年5月に設立され、代表理事は京都大学准教授の川節拓実氏。所在地は京都府相楽郡精華台に置く一方、全国規模のロボットエンジニア育成を推進している。
このイベントが示す本質は、プログラミング教育の枠を超えて「身体を持つAI」=フィジカルAIと子どもたちが直接格闘する構造にある。ソフトウェアのみのAI体験と異なり、物理的な制約と向き合いながら課題を解くプロセスが、現場で繰り返し議論されている「思考力の育成」に直結するとみられる。
関連記事ディープラーニングとは何か?機械学習との違いは? / 自然言語処理(NLP)とは?できることは?
なぜ今、ロボットアームとAIを組み合わせた教育が求められるのか
文部科学省はSTEAM教育の充実とプログラミング教育の情報活用能力への位置づけを有識者会議報告書で明記しており、AIと物理世界を接続する体験の必要性は国レベルでの課題認識として共有されつつある(文部科学省、mext.go.jp)。しかし学校現場で実際に手を動かせる機会の量と質には依然として大きな地域差がある。
この格差を生む主な要因は三つある。第一に、ロボットキットや生成AIツールを扱える指導者の絶対数が不足していること。第二に、自治体や学校単位では機材調達・維持コストの負担が重いこと。第三に、ハッカソン型の体験機会が都市部に偏在し、地方の子どもたちに届きにくいことだ。
IPAが公表した資料においても、AIリテラシーの習得を含むデジタル人材育成の重要性が繰り返し指摘されており(情報処理推進機構、ipa.go.jp)、単なるプログラミング教育にとどまらない体験設計の必要性は省庁横断で認識されている。ScrambleのロボットアームハッカソンはこのAI教育の空白を埋める試みだ。生成AI「Claude」をインターフェースとして双腕ロボットアームに命令を与えるアーキテクチャは、子どもたちに「言語でAIを制御し、現実を動かす」体験を与える。タブレット上のビジュアルプログラミングとは質的に異なる密度がそこにある。
次に読む:Pythonでテキストマイニングをする方法は?
ロボットアーム×生成AIのハッカソン型学習で何が実現できるか
生成AIと物理ロボットを組み合わせた教育活動で期待できる学習の中身を、技術レイヤーごとに整理する。
自然言語プログラミングが問いを前に持ってくる
子どもたちが「アームを右に傾けて物を掴んで」と日本語で指示し、生成AIがその意図を解釈してロボット制御コードに変換する流れは、プログラミング構文を先に学ぶ必要を下げ、「何をしたいか」という思考の起点を前に持ってくる。自然言語の曖昧さをAIが誤解釈した場合に動作が期待通りにならない経験こそが、指示の精度と論理構成を磨く場になる。失敗がカリキュラムとして機能する設計だ。
物理制約がデバッグ文化を育てる
画面上のシミュレーションと異なり、実機では重力・摩擦・センサー誤差が常に介在する。「コードは正しいのに動かない」という体験が繰り返されることで、仮説と検証を循環させる習慣が自然に育つ。この点はソフトウェアのみのAI教育と比べてフィジカルAIの際立った特徴とみられる。問題の原因がAIの解釈にあるのか、物理環境にあるのかを切り分ける思考訓練は、現場エンジニアが日常的に行うデバッグと本質的に同じ構造を持つ。
ハッカソン形式がチームでの問題解決を引き出す
課題の定義・AIへの指示設計・実機テスト・発表という役割分担が生じることで、プロジェクトマネジメントの入門体験になる。文部科学省が示す「チームでの問題解決力」の育成目標(mext.go.jp)と構造的に整合し、競争より協働を促す場として機能する。
| 形式 | 物理制約 | 生成AI活用 | 協働・発表 | 指導者負荷 |
|---|---|---|---|---|
| ビジュアルプログラミング(Scratch等) | なし | 限定的 | 個人作業が多い | 低 |
| ソフトウェアAI体験(画像分類等) | なし | 中程度 | 課題による | 中 |
| マイコン工作(micro:bit等) | 中 | 限定的 | 個人〜ペア | 中 |
| ロボットアーム+生成AIハッカソン(Scramble型) | 高 | 高 | チーム必須 | 高 |
学校・自治体・教育NPOが取り組む際の注意点と限界
ScrambleのロボットアームハッカソンとAI教育の形式を参考に横展開を検討する際に、見落としやすい障壁と注意点を挙げる。
コストと機材調達の現実
双腕ロボットアームは業務用途では高額になりやすく、公立学校が単独で複数台を調達・維持するのは容易ではない。機材の補助金活用・自治体間の共同調達・大学や企業との連携が現実的な選択肢になる。生成AIのAPI利用料も継続利用においては予算化が必要で、単発イベントとしての実施コストと継続運用コストは別物として捉える必要がある。
指導者の技術習熟とアクセス格差
教員が生成AIとロボット制御の両方を教えるには相応の研修が必要で、外部メンターや専門機関との協働なしに単独実施する負荷は高い。Scrambleのようなロボットエンジニア支援団体や大学研究室との共同プログラムが有効だが、地方ではそうしたパートナーへのアクセス自体に限界がある。
個人情報とAI利用ガイドラインの整備
子どもが生成AIを使う場面では、入力する情報の範囲・保護者への説明・学校と自治体のAI利用ガイドラインの整備が前提になる。文部科学省はガイドラインの方向性を示しているが、現場レベルの運用ルールは各機関が自ら策定する必要がある。事前の合意形成を省いた導入は後から摩擦を生みやすい。
恩恵が届かない子どもを生まない設計
ハッカソン型イベントは参加できる子どもに偏りが生じやすい。ジュニアロボットチームへの所属が前提となるScramble形式は、そうしたチームが存在しない地域・家庭環境の子どもには届きにくい構造を持つ。地域の学童・放課後子ども教室・図書館などを拠点にした裾野の広い接点づくりが並行して必要で、イベント実施と機会の均等化は別の施策として意識する必要がある。
AIは課題解決の道具であり主役ではない
フィジカルAI教育の本質は「子どもが何を解きたいか」という問い立ての力にある。生成AIがいかに高精度であっても、問い自体を設定するのは人間だ。AIへの過度な依存を防ぎ、「AIに何を任せ、何を自分で考えるか」を明示的に教えることが、真の教育効果につながる。AIの判断を批判的に検証する姿勢を育てることは、AI教育の重要な構成要素だ。
明日から試せる実務的な一歩
大規模な機材投資をせず、まず試せる最初の一歩として以下の進め方が現実的だ。
学校や教育NPOの担当者は、ScrambleのプレスリリースとTEPIA先端技術館の公開情報を参照し、類似のロボット×AI体験プログラムがどのような団体と連携して運営されているかを把握することから始めるとよい。外部団体との共催・機材の一時貸出モデルが普及してきており、自前での全量調達は最初のステップとして不要な場合が多い。
次に、既存のプログラミング授業や放課後活動の中に「生成AIへの指示を書いてみる」30分のセッションを組み込むことは、追加コストなしに今週から実施できる。子どもたちが日本語で機械に指示を与え、その結果を評価する経験は、物理ロボットがなくても始められる思考訓練だ。指示が不明確で結果が期待外れになる体験を設計に組み込むことが肝心で、成功よりも「なぜ失敗したか」を言語化させるセッションが学びの密度を高める。
自治体レベルでは、IPAのAI関連資料や文部科学省のSTEAM教育に関する指針を参照しながら、次年度の予算要求にロボット×AI体験事業の枠を設ける検討を今から着手することが、2027年度実施に向けた現実的なタイムラインになる。補助金の申請サイクルと機材の納期を逆算すると、来年度実施を目指すなら計画策定は2026年内に着手する必要がある。
AIが物理世界とどう接続されるかの基礎を指導者が先に理解しておくことも、フィジカルAI教育の質を高める上で有効だ。ロボット制御の背景にある技術原理を把握することで、子どもたちの疑問により的確に応答できるようになる。機械学習の基礎やマルチモーダルAIの概念を先に整理しておくと、子どもたちの「なぜ?」に答えやすくなる。
AIと物理世界の接続を子どもたちに体験させるScrambleのロボットアームハッカソンとAI教育の取り組みは、STEAM教育の到達点の一つを示している。同時に、これを全国規模で広げるには機材・人材・制度の三つの壁をどう越えるかが、学校・自治体・教育NPOそれぞれに問われている。イベントとしての成功を普及のモデルに転換する設計こそが、次の課題だ。
参考文献
- ICT教育ニュース https://ict-enews.net/2026/11/04scramble/
- 一般社団法人次世代ロボットエンジニア支援機構のプレスリリース https://prtimes.jp/main/html/rd/p/000000089.000062410.html
- 情報処理推進機構(ipa.go.jp) https://www.ipa.go.jp/publish/wp-ai/qv6pgp0000000w2c-att/000082711.pdf
- 文部科学省(mext.go.jp) https://www.mext.go.jp/content/220704-mxt_uchukai01-000023879_10.pdf
Read next
あわせて読みたい
-
Pythonでテキストマイニングをする方法を詳しく解説します!
テキストマイニングとは、膨大なテキストデータから価値ある情報を抽出する一連の分析作業です。基本的な概念・ツール・活用事例についてはテキストマイニングの親記事で詳...
-

ディープラーニング(深層学習)とは何か?機械学習との違い等をわかりやすく解説します!
ディープラーニング(深層学習)は、画像認識・自然言語処理・自動運転など、現代のAI技術を支える中核的な仕組みです。しかし「AIとどう違うのか」「機械学習との関係...
-
自然言語処理(NLP)とは?できることなどをわかりやすく解説!
自然言語処理(NLP)は、人間が日常的に使う言語をコンピュータが理解・処理・生成できるようにする技術です。スマートフォンの音声アシスタント、機械翻訳、チャットボ...